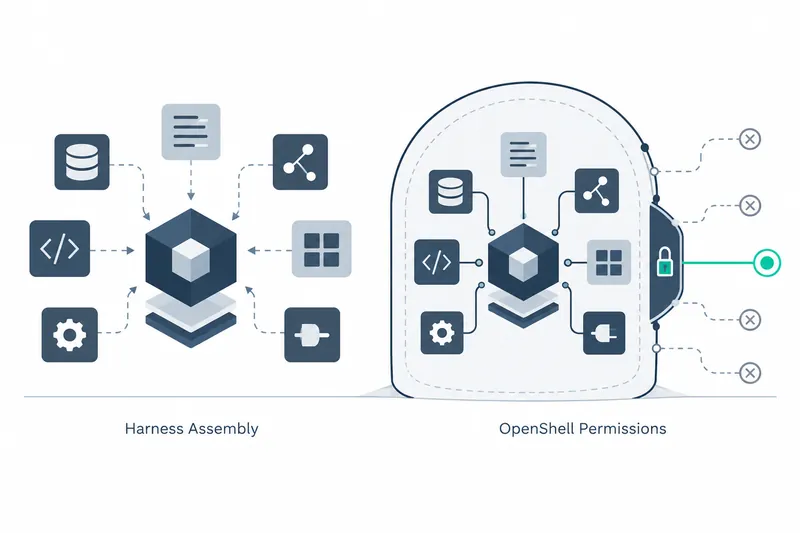
NVIDIAは、既存のエージェントにモデルと実行制御機能を組み合わせて追加する参照構成、NemoClawブループリントを公開した。社内システムにエージェントを接続したい開発チームは、作業方法を決める既存ツールを維持しつつ、ファイルやネットワークへのアクセスを制御し、実行記録を確認できる。
要点は、エージェントの作業方法とアクセス可能な範囲を別の層として扱うことにある。既存の作業の枠組みを変えるのではなく、その周囲にモデル最適化とアクセス権限ポリシーを組み合わせる方式だ。
1. 既存の作業の枠組みにモデルと運用ツールを組み合わせる
ハーネスは、エージェントのツール利用や作業の進め方を決める枠組みだ。NemoClawは開発者が選んだハーネスを基盤に、モデルと最適化ツール、セキュリティランタイムを組み合わせる。ランタイムは、実際の実行中にアクセス権限を管理する層だ。
対応対象のOpenClawはファイルやアプリケーションを扱い、コード作成やサブエージェントの実行、セッション間のコンテキスト維持を支援する。Hermes Agentは、反復作業で得たパターンを再利用可能なスキルとして保存する。
LangChain Deep Agentsは、計画やコンテキスト管理、メモリ、専門サブエージェントへの委任を提供する。これらのハーネスをすでに使っている開発者は、エージェントを書き直さずに周辺構成をまとめられる。
各構成にはNemotronのオープンモデルとNeMo最適化ツールが含まれる。最適化ツールは実行を観測して改善するほか、一定時間に処理する作業量であるスループットや、コスト・信頼性の改善を支援できるルーティング、つまりリクエストを適切なモデルに送る機能も提供する。
2. モデルの再学習より作業環境の調整に重点を置く
NVIDIAは、モデルとハーネスが合っていないと、コンテキストを再要求したり、進展せずに反復したりする可能性があると説明する。モデル自体だけでなく、モデルが働く環境も最適化の対象ということだ。
LangChainはNemotron 3 Ultraに合わせてハーネスを調整した。モデルを再学習せず、プロンプトやツール、中間処理層を手直しする方式だ。
同社の発表によると、調整後は、重みを公開しない主要なクローズドモデルと比べて実行1回当たりのコストが約10分の1で、最上位クラスに近い性能を示した。原文には評価タスクやハードウェア、コスト算定基準がなく、実業務と直接比較するための詳細条件は限られる。
調整済みの構成は、LangChain向けNemoClawブループリントに含まれる。開発者は同じモデルとハーネスの組み合わせを使う際、調整作業を繰り返さずに適用できる。
3. OpenShellは実行中のアクセス範囲をポリシーで制限する
OpenShellは、エージェントのファイル、ネットワーク、認証情報、ツールへのアクセスをポリシーで管理する。NVIDIAが紹介したHermesベースの記憶型アシスタント構成では、ファイルシステムとプロセス、ネットワークへのアクセスを制御する。推論サービスや外部ツールへの接続に必要な認証情報は、隔離された実行空間であるサンドボックスの外に置く。
この構成では、記憶や検索コンテキストが意図しない行動を誘発した場合も、ランタイムポリシーがアクセスを制御する。エージェントが何を記憶するかと、実際にどこにアクセスできるかを分けて管理する仕組みだ。
NeMo Relayは、このアシスタントのセッションに統合され、実行記録を収集する。セッションの開始・初期化・期限切れといった境界に合わせて、1つの作業の実行をまとめて記録する追跡区間を閉じ、記録を監査や追加の最適化に向けて出力する。
クイックスタートのOpenClaw設定では、任意のWeb検索とメッセージングを先に決め、ネットワークポリシーを選ぶ。標準のBalancedポリシーには、開発ツールのリポジトリや選択した検索プロバイダーに適した事前設定のポリシーセットが含まれる。セッションのコスト記録を埋めるポリシーセットも自動で追加される。
4. インストールはコーディングエージェントの案内かターミナルから始める
開発者は、インストール開始用のプロンプトをCursorやClaude Codeなどのコーディングエージェントに貼り付けるか、ターミナルの対話型インストール手順を利用できる。コーディングエージェント向けプロンプトは、選択内容を先に確認し、インストール・システム変更・大量ダウンロード・認証情報の処理の前に許可を得るよう指示する。
以下は、学習済みモデルに応答を要求するNVIDIA推論サービスを使う、原文の非対話型、つまりユーザー入力なしで進めるインストール例だ。
curl -fsSL https://www.nvidia.com/nemoclaw.sh | \
  NEMOCLAW_NON_INTERACTIVE=1 \
  NEMOCLAW_ACCEPT_THIRD_PARTY_SOFTWARE=1 \
  NEMOCLAW_AGENT=openclaw \
  NEMOCLAW_PROVIDER=build \
  NVIDIA_INFERENCE_API_KEY=<your-key> \
  NEMOCLAW_SANDBOX_NAME=my-gpt-claw \
  bash
ターミナルのインストールウィザードは、事前チェックとOpenShellゲートウェイの起動後、プロバイダー・モデル・認証情報・サンドボックス名を受け付ける。設定の概要を確認してから登録し、最初のサンドボックス作成には数分かかる場合がある。両モードに対応したポリシーセットは、読み取り専用または読み書き可能に調整できる。
5. 制御と観測を得る代わりに設定の運用が必要になる
ブループリントの利点は、エージェントが実システムにアクセスする区間を別のランタイムポリシーで制御し、エージェントが経た実行段階の記録である実行軌跡を確認できる点にある。一方、開発チームはハーネスとモデルの組み合わせに加え、ネットワークポリシーやプリセット、検索・メッセージング、認証情報の設定も決める必要がある。そのため、既存スタックを維持する利便性と、運用設定を管理する負担がともに生じる。
NemoClawの核心は新しいハーネスではなく、既存のエージェントにモデル最適化とランタイムの権限制御を併せて追加するデプロイパターンだ。